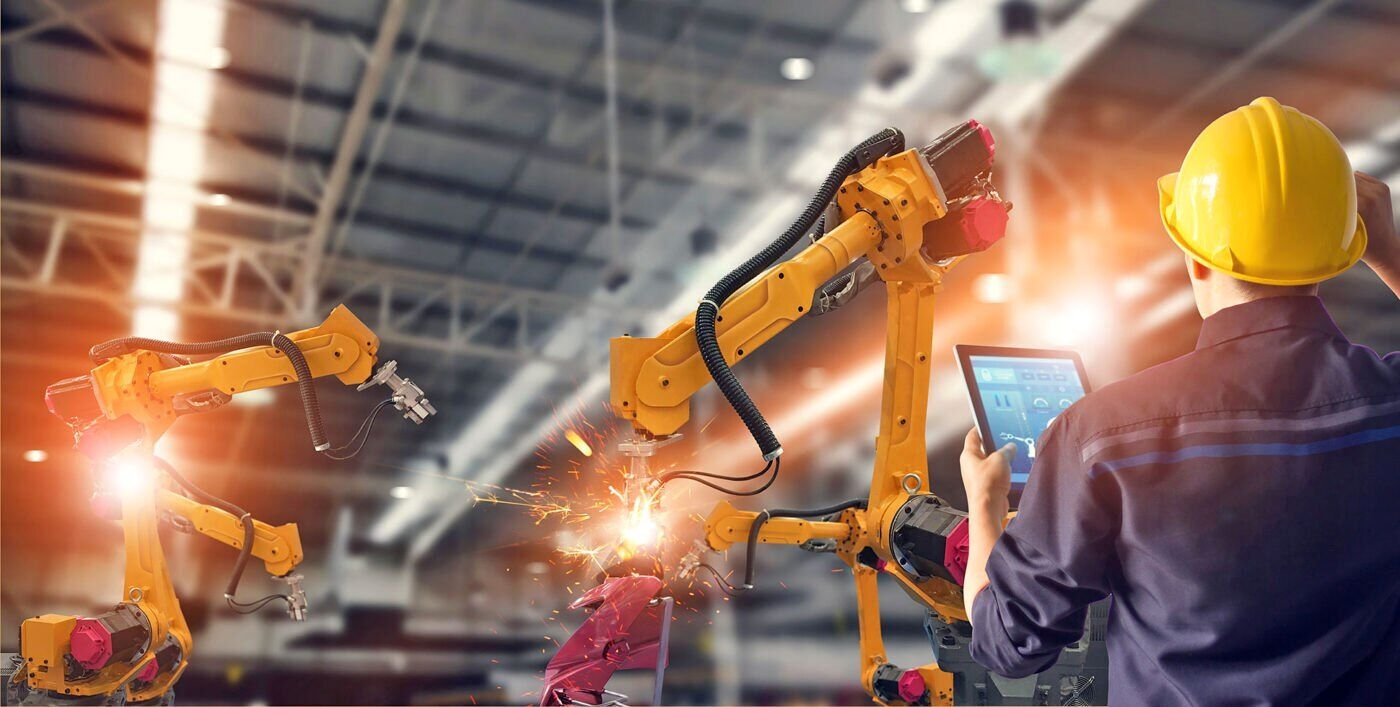
التطور السريع للروبوتات الصناعية والروبوتات التعاونية
تواصل الأتمتة الصناعية تسارعها مع سعي المصنّعين إلى تحقيق إنتاجية أعلى واتساق أكبر وسلامة أفضل للقوى العاملة. وبينما تصف الثقافة الشعبية السيارات ذاتية القيادة أو وكلاء البرمجيات غالبًا بأنهم «روبوتات»، تُعرَّف الروبوتات الصناعية بدقة بأنها مناولات قابلة للبرمجة ذات ثلاثة محاور أو أكثر، ومصممة لتنفيذ مهام مادية في بيئات التصنيع.
شهدت الروبوتات الصناعية التقليدية انتشارًا عالميًا مطّردًا، لكن التطبيقات التعاونية تعيد تشكيل التوقعات. فلم تعد الروبوتات التعاونية مفهومًا متخصصًا، بل أصبحت أداة استراتيجية للمصانع التي تسعى إلى المرونة دون التضحية بالسلامة.
الروبوتات التقليدية مقابل التطبيقات التعاونية
تُصمَّم الروبوتات الصناعية التقليدية لتحقيق السرعة والقوة والدقة. وهي تتفوق في اللحام والطلاء والتجميع ومناولة المواد، لكنها تعمل عادةً خلف حواجز مادية لعزل البشر عن مصادر الخطر.
أما الروبوتات التعاونية، فعلى العكس، فهي محسّنة للعمل بالقرب من الأشخاص. وتتميز بكتلة أقل وسرعات منخفضة وقدرات على تحديد القوة، ما يتيح لها مشاركة مساحات العمل مع المشغّلين. ومن واقع خبرتي، لا تكمن قيمتها الحقيقية في السلامة فحسب، بل في إمكانية إعادة توزيعها. إذ يمكن لروبوت تعاوني واحد أن يخدم عمليات متعددة عبر الورديات مع حد أدنى من إعادة البرمجة.
تحول كبير في معايير السلامة: ISO 10218 (تحديث 2025)
تاريخيًا، كانت سلامة الروبوتات تخضع للمعيار ISO 10218 الخاص بالروبوتات الصناعية، وللمعيار ISO/TS 15066 الخاص بالروبوتات التعاونية. ويُحدث إصدار 2025 المنقح من المعيار ISO 10218 تغييرًا جوهريًا في هذا الهيكل.
يلغي المعيار المحدَّث التمييز الصارم بين «الروبوتات» و«الروبوتات التعاونية». وبدلًا من ذلك، يركّز على التطبيقات التعاونية. ويجب الآن تقييم أي نظام يتشارك فيه البشر والروبوتات المساحةَ بوصفه نظامًا تعاونيًا، بغض النظر عن حجم الروبوت أو التسمية التسويقية له.
وهذا تحول بالغ الأهمية: فلم يعد الامتثال متعلقًا بماهية الروبوت، بل بكيفية استخدامه.
الروبوت من الفئة I والفئة II: تصنيف عملي
يقدم الإصدار المنقح من ISO 10218 فئتين للروبوتات:
- الروبوت من الفئة I مصمم للمناولات التي تبلغ كتلتها ≤10 كجم، وقوتها ≤50 نيوتن، وسرعتها ≤250 مم/ثانية. وقد تنفذ هذه الروبوتات مهام تعاونية محدودة دون تقنيات سلامة إضافية، تبعًا لتقييم المخاطر.
- الروبوت من الفئة II أي روبوت يتجاوز حدًا واحدًا أو أكثر من حدود الفئة I. وتتطلب هذه الأنظمة تدابير حماية إضافية للاستخدام التعاوني.
ومن منظور تكامل الأنظمة، يبسّط هذا التصنيف قرارات التصميم المبكرة، مع التأكيد مجددًا على أهمية تحليل المخاطر الخاص بكل تطبيق.
تقنيات السلامة الإلزامية للتشغيل التعاوني
بالنسبة إلى الروبوتات من الفئة II، يتطلب الاستخدام التعاوني تطبيق استراتيجية سلامة واحدة على الأقل من الاستراتيجيات التالية:
- مراقبة السرعة والمسافة (SSM) باستخدام ماسحات أو مستشعرات للسلامة
- تحديد القدرة والقوة (PFL) لتقليل خطر الإصابة عند التلامس
- التحكم بالتوجيه اليدوي (HGC) مع وظيفة التشغيل أثناء الضغط
وبغض النظر عن الفئة، تظل مفاتيح الإيقاف الطارئ ودوائر السلامة السلكية مباشرةً أمورًا لا تقبل التفاوض. ولا تزال الروبوتات الأكبر حجمًا تتطلب أجهزة حماية مثل مفاتيح التعشيق، والستائر الضوئية، وأجهزة استشعار الوجود.
وحدات تعليم الروبوت ودور مفاتيح التمكين
غالبًا ما يُغفل عن وحدات تعليم الروبوت باعتبارها أجهزة سلامة، لكن تصميمها أصبح بالغ الأهمية بموجب المعيار الجديد، لا سيما في أوضاع التشغيل اليدوي أو الصيانة.
بالنسبة إلى الروبوتات من الفئة II، يُعد مفتاح التمكين ثلاثي المواضع (3PE) إلزاميًا. وتضمن هذه المفاتيح حدوث الحركة فقط عندما يمسك المشغّل وحدة التعليم بوعي في وضع متوسط آمن. ويؤدي ترك المفتاح أو الضغط عليه بشدة مفرطة إلى إيقاف الروبوت فورًا.
أما بالنسبة إلى الروبوتات من الفئة I، فقد لا يكون مفتاح 3PE مطلوبًا بشكل صارم، لكن من واقع حكمي المهني، غالبًا ما يكون دمج أحد هذه المفاتيح الطريقة الأكثر متانة وقابلية للدفاع عنها لاجتياز تقييم المخاطر، لا سيما في مهام استكشاف الأعطال أو التوجيه اليدوي.
تصميم واجهات HMI الحديثة: التقاء الأجهزة اللوحية بالسلامة الصناعية
تواجه الشركات المصنّعة للمعدات الأصلية تحديًا يتمثل في كيفية تقديم واجهات حديثة وبديهية مع تلبية متطلبات السلامة الأكثر صرامة. وقد تكون إعادة تصميم وحدات التعليم المخصصة مكلفة وتستغرق وقتًا طويلًا.
يتمثل أحد الحلول الناشئة في دمج الأجهزة اللوحية المخصصة للمستهلكين داخل حوامل حاصلة على تصنيف السلامة الصناعية توفر ما يلي:
- مفتاح إيقاف طارئ سلكي مباشرةً ومفتاح 3PE
- طاقة وشبكات سلكية
- محددات الوضع وأدوات التحكم في إعادة الضبط
- حماية بيئية ومقاومة للسقوط
يجسر هذا النهج الفجوة بين التصور المتقدم والسلامة المعتمدة، وهو أمر أعتقد أنه سيصبح ممارسة معيارية في الجيل القادم من واجهات HMI الخاصة بالروبوتات.
لماذا تهم هذه التغييرات الشركات المصنّعة للمعدات الأصلية والمستخدمين النهائيين؟
ينبغي ألا يُنظر إلى تطور المعيار ISO 10218 باعتباره عبئًا تنظيميًا، بل فرصة لبناء أنظمة روبوتية أكثر أمانًا وذكاءً ومرونة.
يمكن للشركات المصنّعة للمعدات الأصلية التي تتبنى مكونات السلامة المعيارية ومفاهيم واجهات HMI المعيارية تقليل مخاطر التطوير، وتسريع الامتثال، وتقديم قيمة أكبر للمستخدمين النهائيين. وفي سوق تزداد فيه صعوبة التميز، يصبح التفوق في التصميم المدفوع بالسلامة ميزة تنافسية.